Jim Fan 发帖展示 GR00T 2 真机演示:端到端自主控制真实灵巧手,称画面无剪辑、原速
北京时间 11 月 20 日凌晨 1 点 36 分(11 月 19 日 17:36,UTC),Jim Fan 在 X 上发布一段视频,配文写道:「自主运行、无剪辑、原速。这是 GR00T 2 端到端地控制真实灵巧手。」按其 X 资料页的自述,Jim Fan 是 NVIDIA Director of Robotics & Distinguished Scientist,也是 GEAR lab 的联合负责人。截至本文写作,这条帖子约有 8,100 次浏览、177 次点赞。文中时间除特别注明外均为 UTC。
这是一次单方展示:视频是否真的原速、有无剪辑、GR00T 2 这次执行的是什么任务,文案都没有说明,目前也没有独立核实。眼下可以核对的,是帖子本身——它存在、时间明确,并对画面质量下了三个具体断言。这三个断言恰好落在机器人演示视频最容易被动手脚的地方。
一句话文案、一段视频,以及没说的事
这条帖子的全部内容是一句话加一段视频(封面图 3,840×2,160)。对照 Jim Fan 此前两条帖子的文案,这次少了两样东西:任务名称和数据。11 月 10 日发布 GR00T 2 时,他的公告列出了长程任务、X-Adapt(跨本体适配)、Unified Cognition(统一认知)三项特性,还给出「20 多步、5 分钟以上」的任务长度;这一次的文案没有类似交代。
热度也能对照:11 月 11 日的前一支实拍视频截至写作时约 61,400 次浏览、818 次点赞;新帖浏览量约为其 13%,点赞约为其五分之一。
上一次是化学实验:一个主打「原速」的系列
11 月 11 日,Jim Fan 发布过一段同格式的视频,文案把任务写得明明白白:「GR00T 2 控制真实灵巧手端到端完成一次化学实验室操作(完事后还会自己收拾)」,并宣布:「新系列第一集!我会持续放出实时机器人视频,角落里不会有你常见的『4x』『8x』角标。没人能给现实加速,除了奇异博士 ;)」。
新帖沿用了完全相同的三词开头——自主、无剪辑、原速——但没有再点名任务。按他在上一条里的说法,机器人演示视频普遍带着 4 倍、8 倍的加速角标,「原速」就是这个系列给自己立的规矩。
同时预测画面和动作:GR00T 2 的机制与成绩单
GR00T 2 的前身 GR00T N1 于 2025 年 3 月发布,Jim Fan 当时称之为「世界首个开放的人形机器人基础模型」;新一代在 11 月 10 日正式宣布,他称之为「我们最先进的开放 System One 机器人模型」,称其「完全跑在机器人自己的机载算力上,不连线,每一个权重都归你所有」,并承诺当天开放智能体框架、仿真引擎、标注引擎、硬件设计与 10 万小时训练数据,配套链接见同一条推文串。
NVIDIA 的 GR00T 2 项目页写明,它是一代「世界-动作模型」(world-action model,WAM):一个扩散 Transformer 同时对未来画面和机器人动作去噪,先预测场景该怎么变,再执行动作块,并由每个机器人本体专属的输出头把计划转成电机指令。预训练混合了三种数据:402,730 小时人类第一视角工作视频、10,184 小时手持 UMI 夹爪演示(覆盖 2,897 个任务)和 23,500 小时机器人遥操作;其中 10 万小时人类视频以 Human-1M-100K 的名义开放在 Hugging Face。
与「灵巧手」直接对应的成绩单也在页面里:经少量后训练,GR00T 2 用两只 22 自由度(22-DoF)的 Sharpa 灵巧手完成长程任务,包括把 GB300 内存模组压入插槽(85%)和拼装玩具卡车(65%),页面还称「以前的模型做不了这些任务」;在 50 个目标机器人从未见过的任务上,零样本(zero-shot)成功率 40%,50 个任务中有 40 个至少成功过一次,每个任务给 5 条演示(合计不到 3 分钟机器人数据)并在单张 RTX 5090 上做 30 分钟 LoRA(低秩适配)微调后,成功率升至 95%。这些数字均为 NVIDIA 自己的报告。页面另称,轻量版 GR00T 2 Turbo(2B 参数)能在 Unitree G1 本机的 Jetson Thor 上以 124 毫秒完成一次预测。
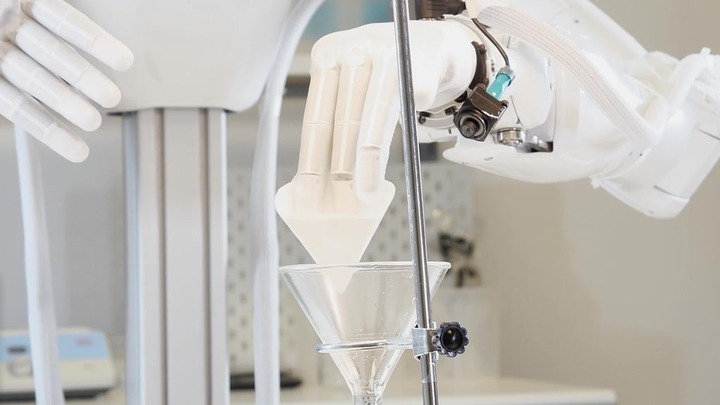
GR00T 2 项目页配图:Dexter 机器人(Tianji 本体加两只 Sharpa 灵巧手)正把滤纸放进漏斗。页面说明这类化学实验任务只用戴手套的人的演示视频训练,由 GR00T 2 自主完成。
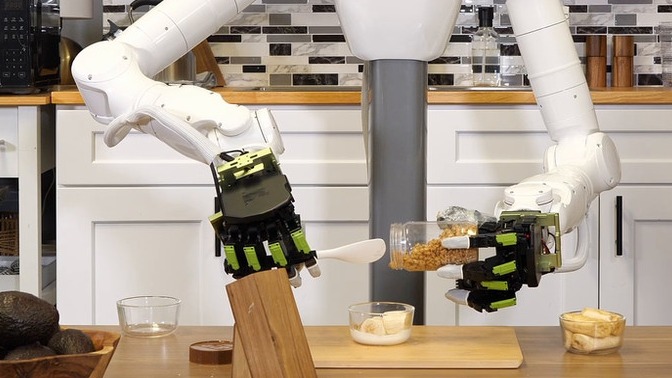
页面还展示了另一条数据通路:DexUMI,一种与机器人手关节一一对应的可穿戴外骨骼。按页面说法,仅凭 DexUMI 采集的人类演示,GR00T 2 就在 Tianji 机器人的两只 ROBOTERA 灵巧手上学会了三件双手任务,包括舀麦片和划火柴点灯。
GR00T 2 项目页另一张配图:Tianji 机器人用两只 ROBOTERA 灵巧手舀取格兰诺拉麦片,页面称该任务只用 DexUMI 外骨骼采集的演示训练。
从 CoRL 2026 亮相到手部厂商致谢:GR00T 2 的这十天
时间线上,GR00T 2 是 11 月 9 日前后在 CoRL 2026 上首次亮相的。GEAR lab 另一位联合负责人 Yuke Zhu(其 X 资料页自述为 UT 奥斯汀副教授)当天发帖介绍:「一个模型同时跑在平行夹爪、灵巧手和人形机器人上。」财经账号 @wallstengine 的帖子则写道 NVIDIA 在 CoRL 上发布了 GR00T 2 和 Isaac Lab 3.0,并称富士康正把 GR00T 2 用于服务器制造自动化、西门子在评估工业应用——后一说法本文未能从 NVIDIA 渠道独立核实。
制造灵巧手的 Sharpa 公司 11 月 10 日发帖致贺,称「灵巧性是这次发布最难的部分,而它在 Sharpa 手上得到了验证」,并列出细节:预训练遥操作数据中有 2,890 小时来自 Sharpa W01 手;40% 零样本、95% 五样本这两项成绩,都跑在装有两只 Sharpa W01 手的双臂机器人上。作为手部供应商,Sharpa 与这一结果利益相关,其说法可作厂商侧印证,而非独立评估。
回复区:盯着「1x」的人和悬着的提问
对新帖的公开反应集中在回复区,量不大:截至写作时 33 条回复、16 次转发,多数回复只有个位数点赞。账号 @protectthegrail 写道:「『无剪辑、原速』这几个字在这条文案里承担了很多分量,而且理应如此。一半的机器人灵巧手演示都被加速 4 倍。没加速的那些才值得看。」机器人学博士后 Alexander Nettekoven(@alexkoven,其资料页自述任职于 UT 奥斯汀 Oden Institute)写得更快:「『无剪辑、原速』是机器人版的『无滤镜』。」
两条回复提到了视频里的剪刀:@angel_flowstate 写「哇,它现在会用剪刀了!!」,@xmercury_one 写「剪刀那一段很棒,它就这么接着干」。这些是观看者的转述,不构成对视频内容的独立核实。
提问也聚在这几点:@beth2049_ 问训练里有多大比例在仿真中完成;@xmercury_one 接着项目页「单张显卡 30 分钟微调」的说法问,一个小仓库能否不求助 NVIDIA、自己训练模型干自己的活。这些问题发出后,回复区里又叠上了更多同类提问。
下一步有一个具体时间点可以盯:按 Jim Fan 11 月 10 日的公告,模型权重和 X-Adapt 适配配方定于 12 月放出;NVIDIA 机器人方向首席工程师兼高级工程经理 Yan Chang 11 月 12 日的帖子也写明「GR00T 2 权重与适配配方计划 12 月发布」。在那之前,对这段视频能做的核查,只有画面本身。
参考链接
- Jim Fan 的 X 资料页
- Jim Fan 帖子:Autonomous, uncut, 1x speed(2026-11-19)
- Jim Fan 帖子:GR00T 2 化学实验视频(2026-11-11)
- Jim Fan 帖子:GR00T 2 发布公告(2026-11-10)
- Jim Fan 帖子:开源资料链接(2026-11-10)
- Jim Fan 帖子:GR00T N1 发布(2025-03-18)
- NVIDIA GR00T 2 项目页
- GR00T 2 项目页配图:Dexter 放置滤纸
- GR00T 2 项目页配图:Tianji 双手舀麦片
- Yuke Zhu 的 X 资料页
- Yuke Zhu 帖子:GR00T 2 介绍(2026-11-09)
- Wall St Engine 帖子:CoRL 发布(2026-11-09)
- Sharpa 帖子:致贺(2026-11-10)
- Yan Chang 帖子:GR00T 2 能力综述(2026-11-12)
- @protectthegrail 的回复
- Alexander Nettekoven 的回复
- @angel_flowstate 的回复
- @xmercury_one 的回复
- @beth2049_ 的回复